自适应巡航控制。编码
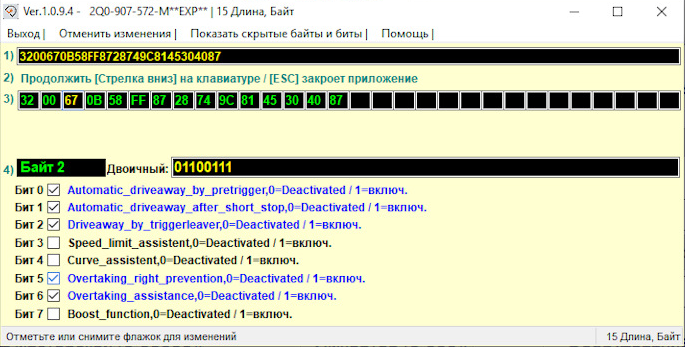
允许自适应巡航控制 (ACC) 从右侧超车/超越
默认情况下,如果左侧车道有慢速行驶的车辆,ACC 系统会对车辆进行制动(即使道路空旷)。
模块 13 → 编码:
Overtaking_right_prevention (Vermeidung für unzulässigen Überholvorgang): 关闭
→ 应用
登录码(访问码): 20103
模块 13(自适应巡航控制)→ 安全访问 → 登录码(访问码) 20103 → 长编码:
Overtaking_right_prevention: 关闭
→ 应用
登录码(访问码): 20103
13 模块 Adaptive Cruise Control → 长编码:
字节 2 – 位 5 (Overtaking_right_prevention): 关闭
退出 → 保存
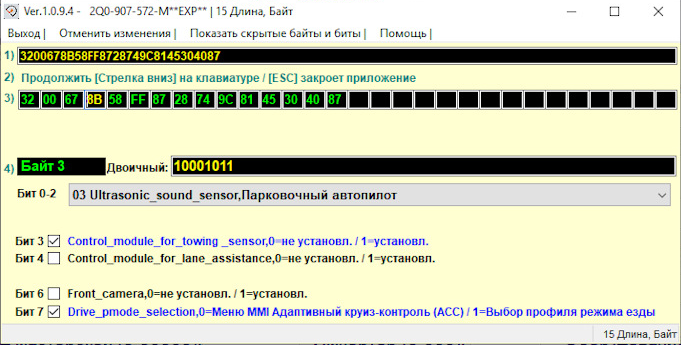
激活自适应巡航控制 (ACC) 工作模式选择,独立于所选驾驶模式配置
登录码(访问码): 20103
模块 13 → 编码:
Drive_pmode_selection: MMI 菜单 自适应巡航控制 (ACC)
→ 应用
登录码(访问码): 20103
模块 13 Adaptive Cruise Control → 编码 → 长编码:
字节 3 – 位 7 (Drive_pmode_selection, 0=MMI menu ACC / 1=Driving profile selection): 关闭
退出 → 保存
增加自适应巡航控制 (ACC) 起步等待时间
默认情况下,Stop & Go 系统在完全停车后仅保持 3 秒激活。超过该时间后,只能用方向盘上的按键或油门踏板继续行驶。
无法取消此限制,但在较新的固件版本上可以把时间间隔增加到 10 秒。需要配备 5QA 模块的泊车雷达。
固件要求:
3QF907561, 5Q0907561: SW 0780, H10-H11
2Q0907561, 2Q0907572: SW 0383, H01-H04
模块 13 → 编码:
字节 11 – 位 0 (Pretriggertime_reduction): 关闭
→ 应用
容差调节(仅适用于 5Q0 雷达)
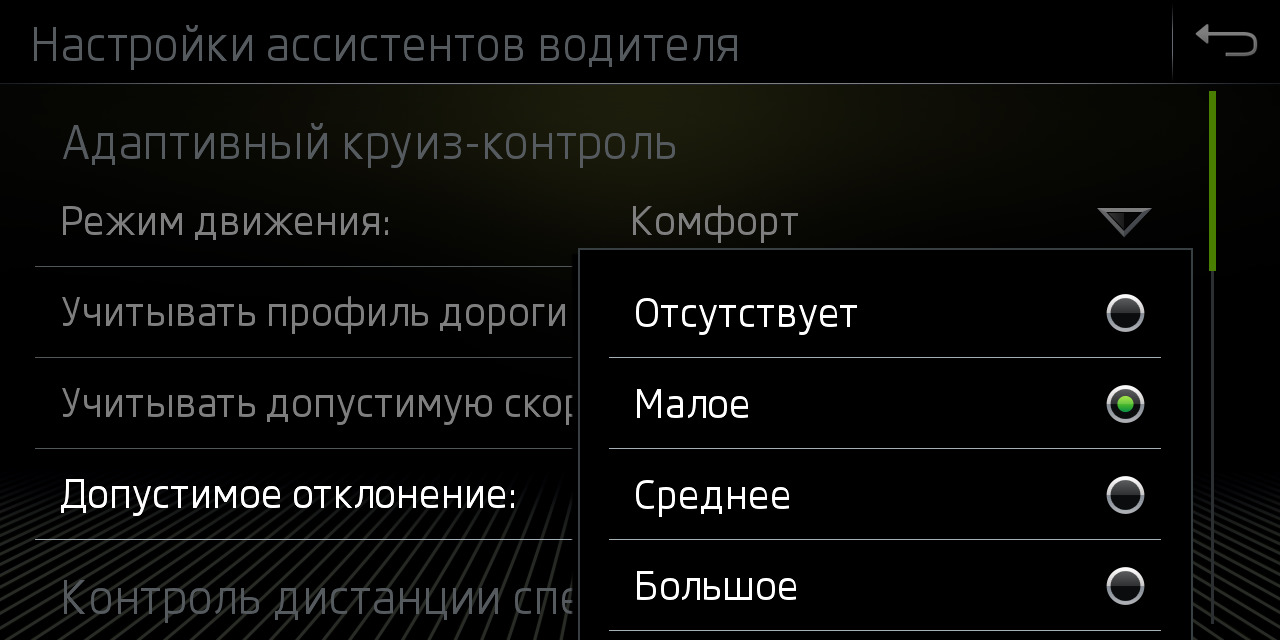
菜单项 «考虑允许速度» 直接开启或关闭 ACC 根据导航中或摄像头识别到的限速标志调节车速的模式。
模块 13 → 编码:
Tempolimitassistent_CarMenu: 激活
«自适应巡航控制» 菜单中允许偏差的设置项
模块 13 → 编码:
zul_Regelabweichung_CarMenu: large
您为某个标志设置的限速将被保存,并在每次识别到这些标志时自动套用。
模块 13 → 编码:
pACC_Learning_drivers_offset: 激活
Front Assist 预警设置
模块 13 → 编码:
adjustability_awv_pre_warning: 关闭
default_value_awv_pre_warning: 激活